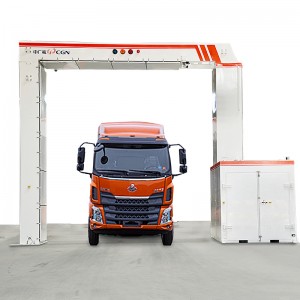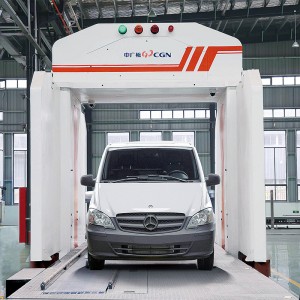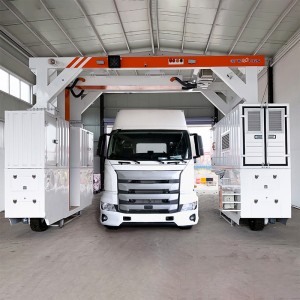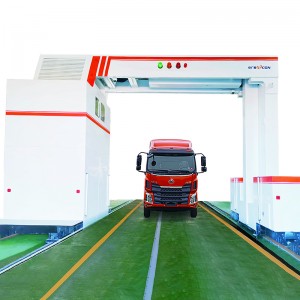
Premještajni sustav za pregled tereta i vozila
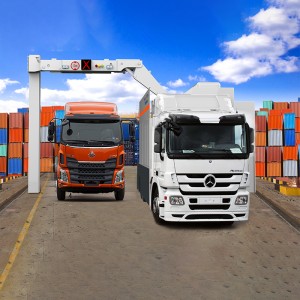
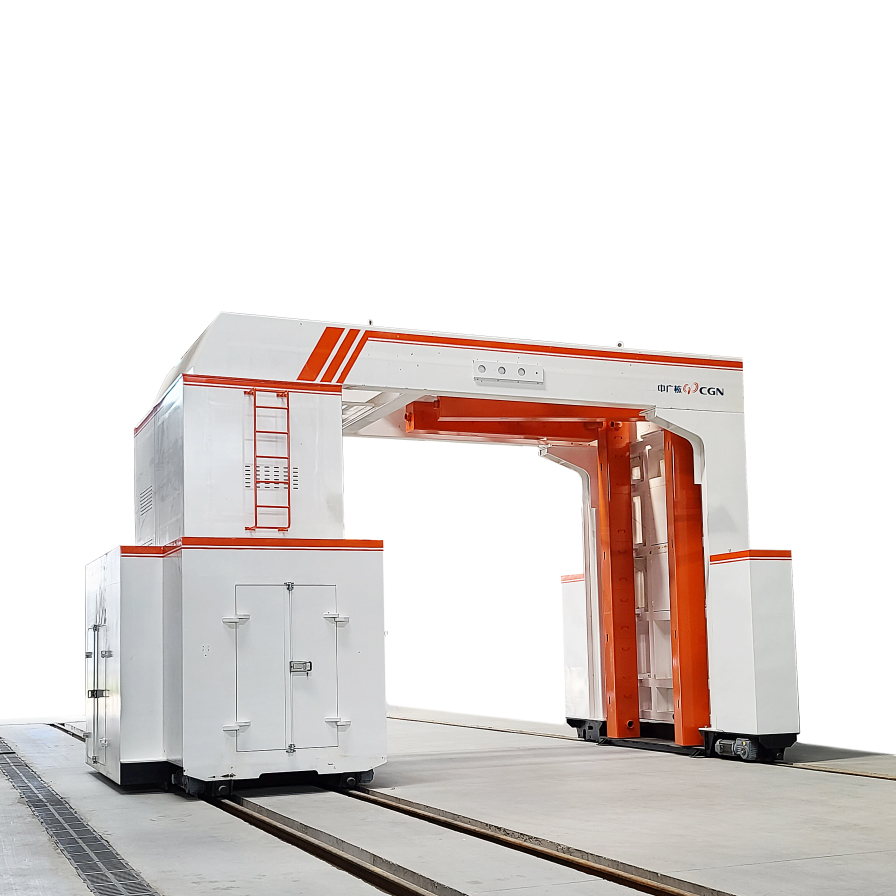
BGV6100 premjestivi sustav za pregled tereta i vozila opremljen je elektroničkim linearnim akceleratorom (Linac) i novim PCRT detektorom čvrstih tvari, koji koristi dvostruku energiju rendgenskih zraka i napredne algoritme za identifikaciju materijala kako bi se postiglo perspektivno skeniranje i snimanje tereta i vozila te identificirala krijumčarena roba. Sustav ima dva načina rada: način rada s prolaskom kroz vozilo i način rada mobilnog skeniranja. U načinu rada mobilnog skeniranja, sustav se kreće po tračnici kako bi skenirao teretna vozila. Raspoređivanje sustava uzima u obzir praktičnost korištenja na licu mjesta. Upravljačka konzola postavljena je na ulazu u vozilo. Osoblje vodiča na prednjem dijelu odgovorno je za pokretanje procesa pregleda nakon što je vozilo spremno i može promatrati cijeli proces pregleda tijekom cijelog procesa. Nakon što se pronađe abnormalnost, proces pregleda može se odmah zaustaviti. Nakon završetka interpretacije slike vozila, tumač slike stražnjeg dijela vozila može komunicirati s vodičem na prednjem dijelu putem konzole i može dati rezultat interpretacije putem odgovarajućeg signala upozorenja.

- Veći protok, ne manje od 120 teretnih vozila na sat u načinu rada s prolaskom kroz vozilo i ne manje od 25 teretnih vozila na sat u načinu rada mobilnog skeniranja
- Sigurnost od zračenja za vozača, ima funkciju automatskog isključivanja kabine kamiona i prekidač za mobilni način skeniranja jednim ključem
- IDE tehnologija, podrška za diskriminaciju materijala
- Obilno sučelje za integraciju sustava
- Veća sposobnost prodiranja u čelik
- Napredni sustav upravljanja informacijama o slikama. Pohranjivanje, dohvaćanje, pregledavanje, izvoz i druge funkcije informacija o vozilu, uključujući perspektivne slike, podržavaju umrežene centralizirane funkcije upravljanja.
- Sučelje za upravljanje klijentom: Dizajn sučelja za upravljanje klijentom softverskog sustava opreme je razuman i jednostavan za korištenje, sučelje je jasno i koncizno, rukovanje je praktično, konfiguracija funkcijskih modula je intuitivna, raspored je razuman, a održavanje je jednostavno.